



你有没有好奇过:扫地机器人为什么能自动避障、全屋清扫不迷路?自动驾驶汽车在隧道、地下车库没GPS信号,为什么还能精准定位?手机AR特效为什么能牢牢贴合现实场景、不漂移?
这些智能场景的底层核心技术,都是SLAM。
很多人觉得SLAM是高端硬核算法,晦涩难懂,但其实它早已渗透到我们生活的方方面面。今天这篇文章,零基础也能看懂,带你全方位拆解SLAM是什么、核心技术、落地场景,以及新手最全学习路线。
01、到底什么是SLAM?一句话讲明白
SLAM 的全称是 Simultaneous Localization and Mapping,中文翻译为同步定位与地图构建。
通俗来说:让机器在完全未知的环境里,一边认路、一边画地图。
人类走进陌生房间,不用提前看图纸,就能知道自己站在哪里、房间有多大、桌椅摆在什么位置。SLAM 就是给机器装上的“人类空间感知大脑”。
传统定位高度依赖GPS、北斗等卫星信号,但在室内、隧道、地下、高楼遮挡场景下,卫星信号会失效。而SLAM不依赖任何外部信号,只靠自身传感器,就能实现定位+建图,完美弥补传统定位技术的短板。
核心逻辑**:未知环境 → 传感器采集数据 → 实时定位自身位置 → 同步构建环境地图**
02、拆解SLAM核心技术:4大核心模块,看懂底层逻辑
SLAM不是单一算法,而是一套完整的技术体系,主要分为视觉SLAM和激光SLAM两大主流方向,二者底层框架相通,适配不同应用场景。整套技术的核心流程,分为四大模块,层层递进。
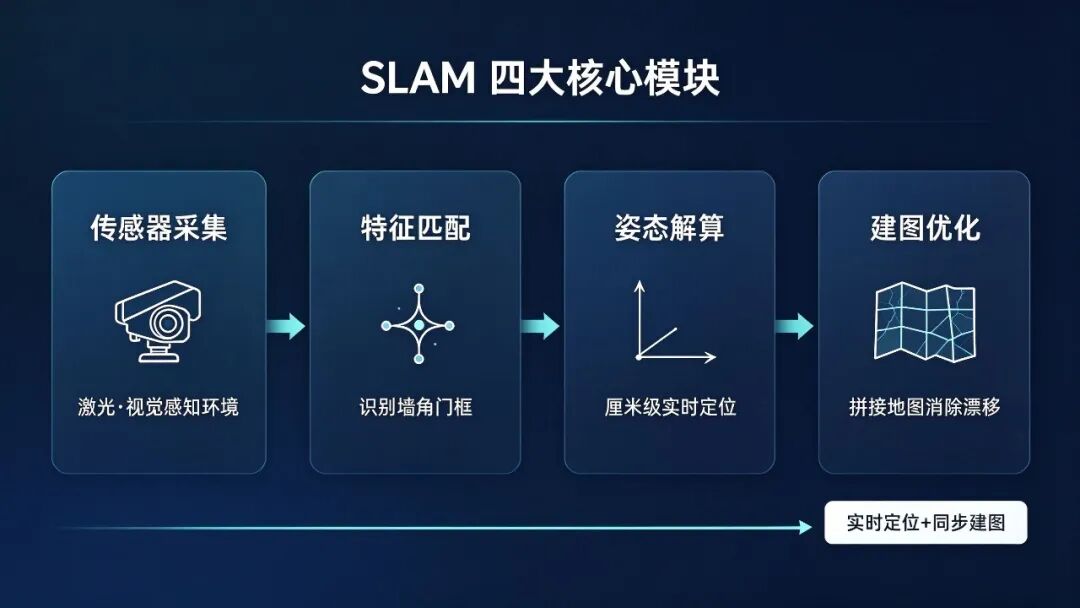
1. 传感器数据采集(感知基础)
这是SLAM的“眼睛”,机器靠传感器捕捉环境信息。
激光SLAM:依靠激光雷达,精准测距、抗干扰能力强,不受光照影响,精度极高,是自动驾驶、工业机器人的首选。
视觉SLAM(VSLAM):依靠单目、双目、全景摄像头,成本更低、场景适配性更广,主打AR、消费级机器人、无人机场景。
2. 特征提取与匹配(识别环境)
机器采集到画面和点云数据后,会自动提取环境特征,比如墙角、门框、桌椅边缘、建筑轮廓。通过对比前后帧数据,匹配相同特征,判断自己的移动轨迹,避免“认不出老路”。
3. 姿态解算与定位(知道自己在哪)
结合传感器数据和特征匹配结果,算法实时计算机器的位置、姿态、移动速度,精准输出自身在环境中的坐标,实现厘米级定位。
4. 地图构建与优化(画出完整地图)
机器一边移动,一边拼接环境数据,生成二维栅格地图或三维点云地图。同时通过后端优化,消除定位漂移、画面重叠、误差累积问题,让地图更精准、更完整。
通俗区分两大主流技术
✅ 激光SLAM:稳、准、贵,主打工业、自动驾驶、高精度场景
✅ 视觉SLAM:轻、便宜、通用,主打消费电子、AR、无人机场景
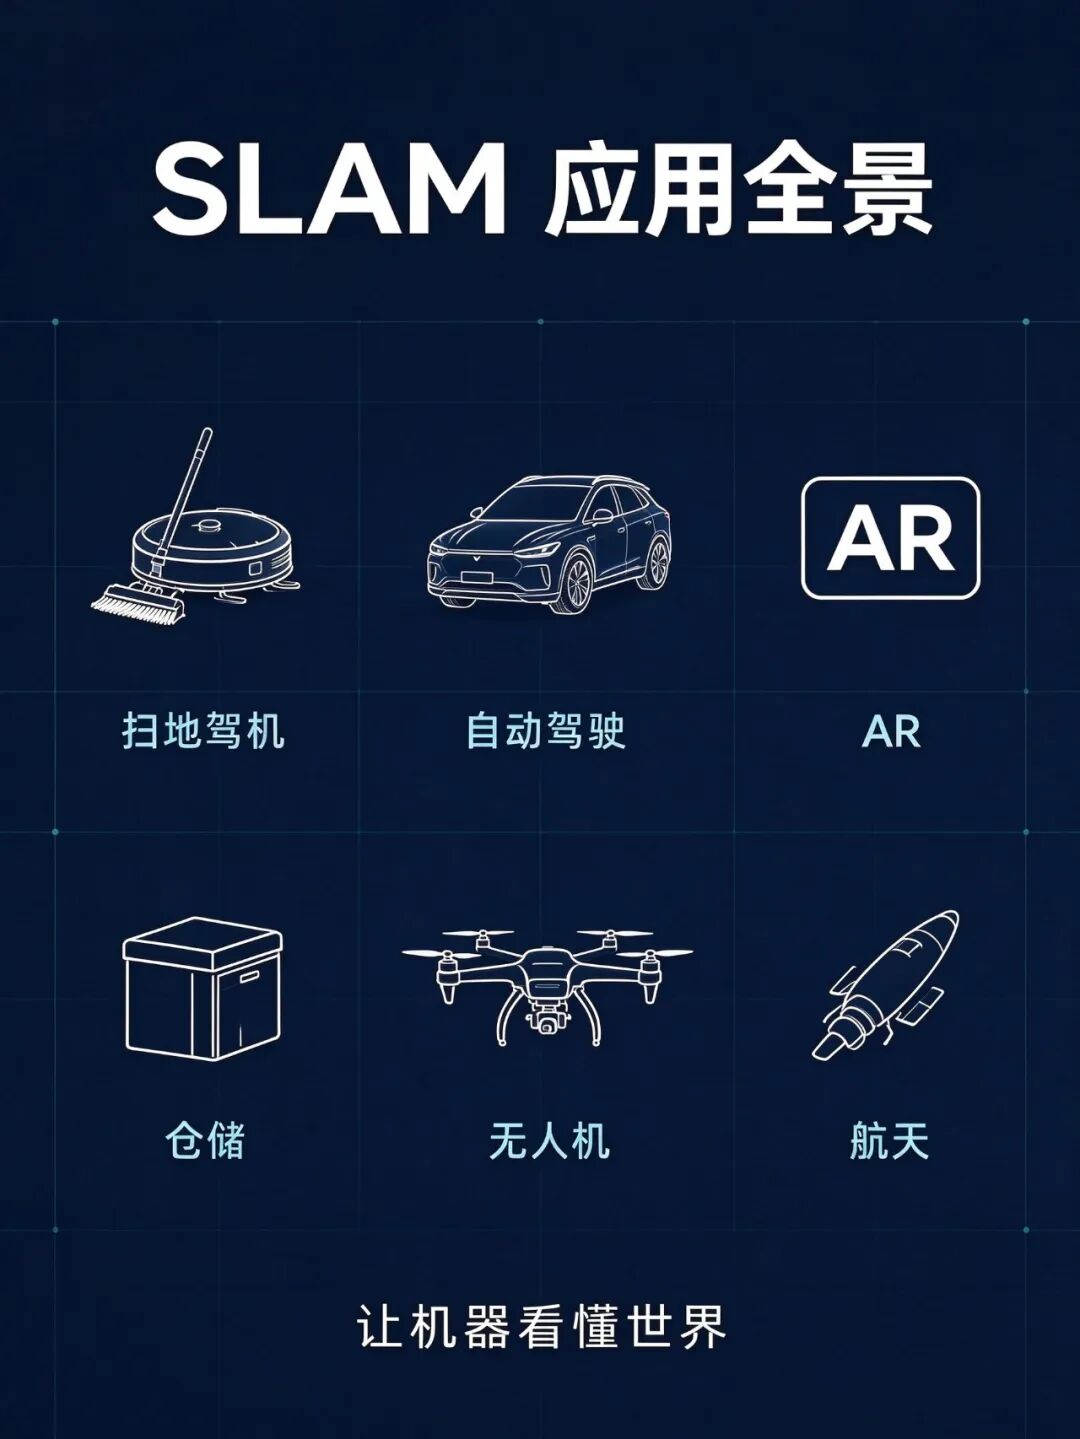
03、无处不在的SLAM:全场景落地应用
很多人以为SLAM只存在于实验室,其实它早已融入生活、工业、交通、航天各大领域,是当下人工智能、智能硬件的核心刚需技术。
1. 家用智能设备:普通人最熟悉的场景
扫地机器人、拖地机器人是SLAM最普及的应用。搭载SLAM算法的机器人,不会盲目乱撞,能快速扫描全屋户型,构建精准家居地图,规划最优清扫路线,自动区分房间、避开家具,实现全屋智能清扫。
2. 自动驾驶与智能车
自动驾驶的核心痛点就是无信号场景定位。在地下车库、隧道、城市高楼遮挡路段,GPS完全失效,此时依靠激光SLAM和视觉SLAM融合技术,车辆可以实时感知路况、定位自身、识别车道,保障行车安全。
3. AR/VR元宇宙场景
手机AR测距、AR表情包、虚拟摆件、实景导航,核心都是VSLAM技术。通过摄像头实时扫描现实空间,构建三维空间模型,让虚拟内容精准贴合现实场景,不会随手机移动而漂移,也是元宇宙虚实融合的底层基础。
4. 工业与仓储机器人
工厂AGV搬运机器人、仓库分拣机器人,无需铺设磁条、二维码等辅助标识,依靠SLAM技术自主建图、自主导航、自动避障,适配仓库、工厂复杂多变的环境,大幅降低工业智能化改造成本。
5. 无人机与航天探测
航拍无人机的定点悬停、航线飞行、避障返航,火星探测器、月球车的星际探测,都是依靠SLAM技术。在完全未知的外星环境,没有任何地图数据,探测器靠SLAM自主感知地形、规划行进路线。
04、零基础怎么学SLAM?超清晰学习路线(新手友好)
SLAM是机器人、人工智能、自动驾驶领域的高薪核心方向,很多同学想入门却无从下手,要么被复杂算法劝退,要么学习顺序混乱。这里给大家整理一套零基础可落地的学习路径,循序渐进,高效入门。
第一步:夯实基础(必备前置知识)
不用一开始就啃复杂算法,先掌握核心基础,事半功倍。
1. 数学基础:重点掌握线性代数(矩阵变换)、概率论与数理统计、立体几何,这是SLAM姿态解算、算法优化的核心基础,无需深究难题,掌握应用即可。
2. 编程基础:C++(主流开发语言)、Python(算法调试、数据分析),熟练掌握基础语法和项目调试。
3. 工具基础:Linux系统操作、ROS机器人操作系统(主流开发平台)。
第二步:分方向学习核心技术
路线A:视觉SLAM(入门简单、就业面广)
优先学习相机成像原理、视觉特征提取、帧间匹配、单目/双目SLAM算法,适配AR、消费电子、无人机岗位。
路线B:激光SLAM(薪资更高、工业刚需)
学习激光雷达点云处理、配准算法、激光与视觉融合,适配自动驾驶、工业机器人、无人车岗位。
第三步:实战项目落地(重中之重)
SLAM是实战型技术,只学理论完全不够,企业招聘优先看项目经验。
新手可从开源项目入手:ORB-SLAM、LOAM、GMapping等经典开源算法,跑通demo、调试参数、复现建图效果,逐步完成二维建图、三维建图、自主导航等实战项目。
第四步:深耕进阶,技术融合
入门后可学习多传感器融合(激光+视觉+IMU)、动态场景优化、大场景建图、深度学习SLAM等进阶内容,适配高端研发岗位。
新手避坑提醒
❌ 不要一上来啃大部头书籍、死磕公式
✅ 先懂应用、再学原理、最后深耕算法,理论+实战结合
05、行业前景总结
随着自动驾驶、机器人、AR元宇宙、智能智造行业爆发,SLAM作为空间感知核心底层技术,人才缺口持续扩大。相比于饱和的普通开发岗位,SLAM算法岗位竞争更小、薪资更高,是人工智能领域极具潜力的细分赛道。
从家用消费设备到工业智能、航天探索,SLAM正在让机器拥有“看懂世界、认知世界”的能力,也是未来智能设备实现自主化、智能化的核心基石。
文末互动
你还想了解SLAM的哪些内容?算法源码解析、实战项目教程还是岗位就业分析?欢迎评论区留言,后续持续更新干货内容!
备注
概念定义:SLAM(Simultaneous Localization and Mapping,同步定位与地图构建)为公开技术常识,含义为在未知环境中同步完成自身定位与环境地图构建。
市场规模(不同机构口径差异较大,仅作趋势参考):Precedence Research(2026年9月)测算2025年全球SLAM市场约31亿美元、预计2035年约366亿美元(CAGR约28%);Emergen Research测算2025年约32亿美元;Business Research Insights测算2026年约14.2亿美元。不同机构统计口径、覆盖范围不同,数值差异大,不应作为精确结论引用。
薪酬数据:据《2025年北京市人力资源市场薪酬数据报告》(公开渠道转载,2025年10月)显示,三季度SLAM算法工程师薪酬中位值约37108元/月;第三方招聘统计(职友集,2026年9月更新)显示约八成视觉SLAM算法岗位月薪处于2万—5万元区间。薪酬随城市、经验与公司浮动,仅供参考。
学习资源:文中提及的ORB-SLAM、LOAM、GMapping均为公开经典开源SLAM项目;《视觉SLAM十四讲》为公开出版的技术入门书籍,可自行检索获取。

相关文章


