



你有没有想过,变电站里那些金属柜子把 GPS 信号挡得干干净净,机器狗钻进去之后,怎么知道自己走到哪了、不会一头撞上变压器?这问题客户几乎逢聊必问。答案就两个字:SLAM。这篇不堆公式,把它拆开讲——它到底怎么在没信号的屋里"边走边画地图,还能随时报出自己站哪儿"。
为什么不能靠人遥控?变电站里人往往进不去或不敢进,得让它自己走。自己走的前提,是它得随时知道自己站哪儿——这正好是 SLAM 解决的事。遥控器解决不了"它在哪",只能解决"往哪动"。
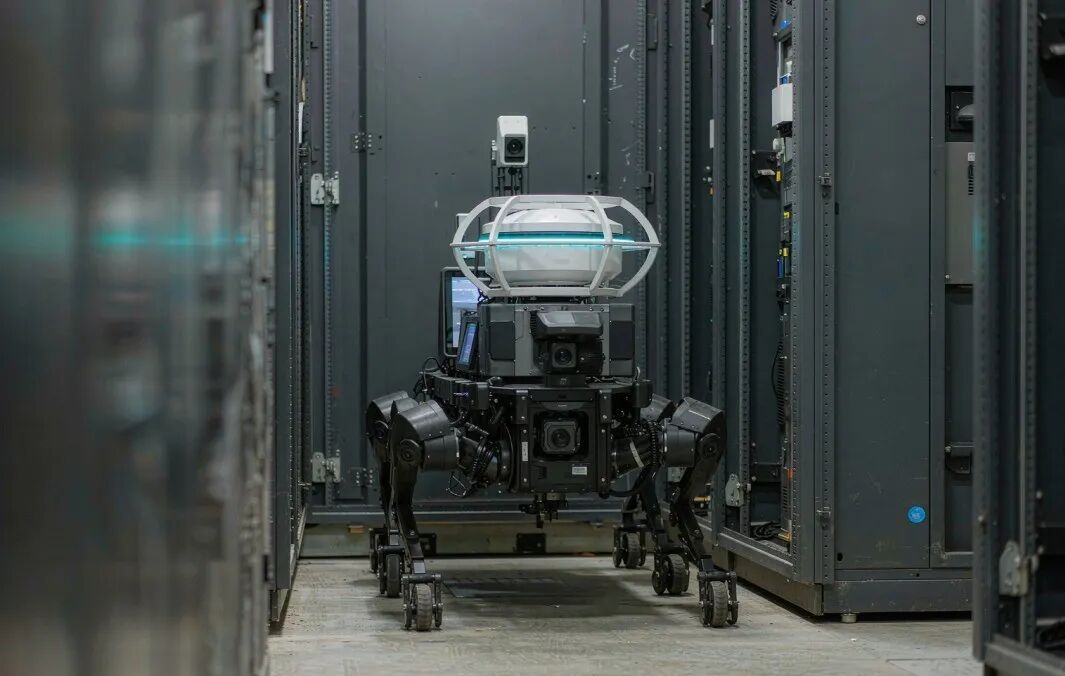
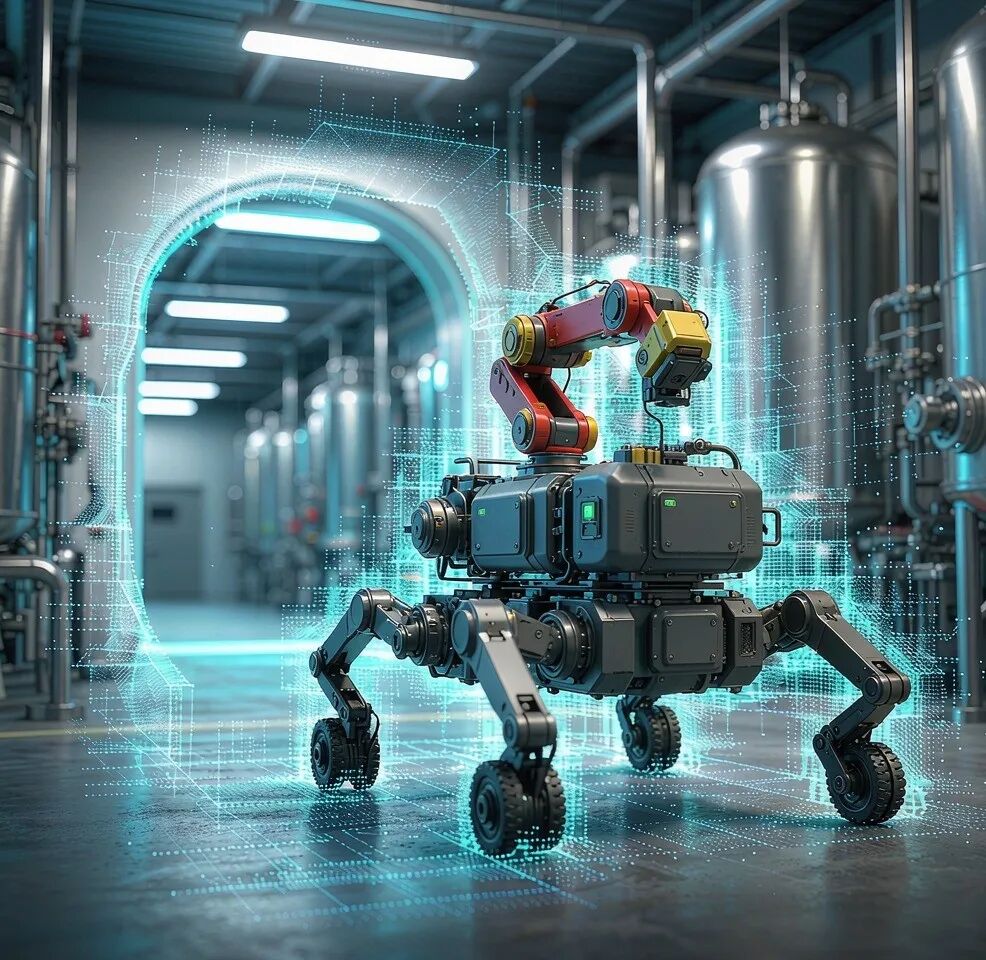
▲ 轮足机器狗在变电站用激光雷达扫描建图
一、SLAM 是啥:边走边画地图
大白话讲,机器人带着传感器走一圈,一边把周围环境画成地图,一边在地图上标出"我现在在这儿"。这两件事同时干,所以叫"同步定位与建图"。GPS 在室外空旷处好使,可一进室内、管廊、地下就抓瞎——信号被金属和泥土挡没了。这时候 SLAM 就是它的"室内眼睛"。
客户常以为"有导航定位就行",其实室内和地下 GPS 直接失效,SLAM 才是底子。卖设备前不把这点讲清,后面验收全是扯皮——他以为开机就能用,你以为他懂,最后怪机器不好。
SLAM 还有个关键动作叫回环检测——机器人绕一圈回到起点附近,系统发现"咦这地方我来过",就把之前累积的偏移修正掉。没有这步,走越远误差越大,最后地图歪成麻花。巡检路线常常是闭环的,回环检测正好能派上用场。
二、它靠什么"看"路:多传感器融合
单独一个传感器都不够。激光雷达测距离准,可长直走廊里两堵墙长得一模一样,它容易"迷糊"(业内叫退化场景);摄像头能认纹理,但黑灯或反光就瞎;IMU(惯性测量单元)管姿态和加速度,摔一跤能立刻知道。把三者揉在一起,才稳。
纯激光在长直管廊会"漂"——两边墙长得一样,它算着算着就偏了。所以真做管廊项目,我一定要求上视觉加 IMU 融合,单激光的方案我不敢接。这点在报价前就得跟客户挑明,不然现场跑偏了锅全是你的。
三、轮足的轮子和腿,谁说了算
山猫S10 是轮足结构:平地上用轮子滚,又快又省电;碰到台阶、沟坎、减速带,四条腿伸出来迈过去。这套"轮腿切换"本身就是个技术活——什么时候该切、切了之后身体姿态怎么稳住,靠的是运动控制和状态机。这也是它和纯四足、纯轮式拉开差距的地方。
轮子转太快会打滑,一打滑 SLAM 定位就飘。所以轮足在厂区看着潇洒,其实对地面摩擦和速度都有讲究——客户想让它"撒欢跑",我一般先按住,稳比快重要。巡检要的是每次都走到同一个点、拍同一处,飘了就白跑。
四、客户最常踩的坑
第一次用,不是开机就上岗。第一步永远是"建图":让人带着它走一遍,或者让它自主探索把地图采出来,之后每次巡检都在这张地图上跑。地图采完不是一劳永逸——现场挪了柜子、加了设备,地图就得重采,不然它照着旧图走会撞。
没有"出厂即上岗"的好事。我给客户的第一个动作永远是建图,宁可多花半天,也比上线当天撞变压器强。把这套讲明白,客户反而更信任你——他知道自己买的是个要调教的工具,不是魔法盒子。
举个行业里的真事:有个园区第一次上机器狗,嫌建图费事,直接让它"能跑就跑",结果第三天撞了新装的阀门。后来老实建图、标定点位,再没出过事。建图耽误的半小时,省的是后面半年的麻烦。
地图采一次,全队都能用。白班建好的图,夜班直接跑,不用每个人重新带一遍。这也是它比纯人工巡检省钱的地方——经验沉淀在地图里,不随人走。客户算总账时,常低估这一条的价值。
以上是基于公开技术路线和现场经验的科普,不绑定任何一款产品的具体参数。真要落地,还是得把样机搬进客户的现场走一遍,地图采出来、点位标定了,才算数。

相关文章


